ha pasado mucho tiempo desde mi última entrada pero esto no
quiere decir que haya parado, simplemente tengo menos tiempo para escribir, y
el poco que tengo lo pierdo viendo películas o series en Netflix o similares.
Hoy vengo a hablaros de la raspberry Pi
Zero, el último juguetito que he adquirido y que me está permitiendo
sacarle partido a estas placas, a la vez que me vienen a la cabeza algunos
otros proyectos de hardware.
Estaba buscando para enlazar un artículo anterior sobre la
raspberry Pi, y sorpresa que no está publicado, ni terminado….
Resumiendo la Pi Zero es una versión reducida en tamaño de
la Raspberry Pi 3, que incluye wifi y bluetooth, evidentemente esta reducción
de tamaño conlleva perdida de puertos usb, puertos de Ethernet, conectores
Jack…
Pero tiene el tamaño ideal para hacer pequeños robots, muy
potentes difícilmente alcanzable con arduinos o similares. Pero para ello es
necesario poder conectarle dispositivos de una forma sencilla. Así que lo
primero que haces es buscar que hay en el mercado para poder conectar a esta placa.
El video anterior es lo que buscaba, una placa que se
financio mediante un kickstarter como otras tantas. Pero en mi opinión no era
muy potente, ¿Que ofrecía por 25$?
·2 puertos analógicos
·1 puerto serie
·2 puertos digitales
¿Y ya está?, a parte que aumentaba la placa de tamaño.
Pues ni corto ni perezoso me puse manos a la obra, cosa que
ninguna otra placa de raspberry pi había conseguido, con la Zero veo potencial
para hacer proyectos hardware.
Os presento Zero
Grove Board.
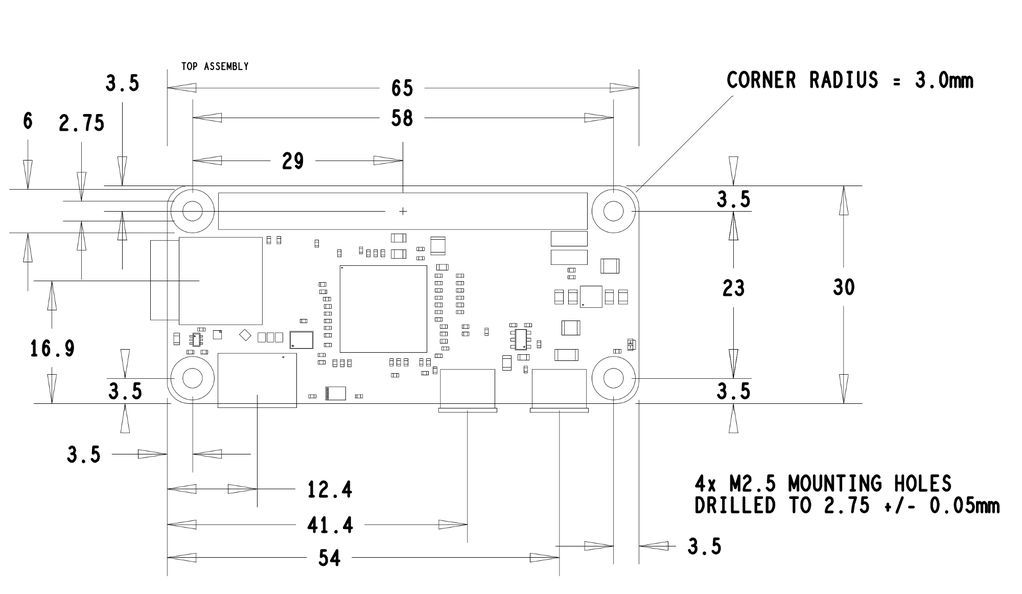
Exactamente en el mismo tamaño que la Pi Zero, tenemos:
·1 puerto serial
·6 puertos digitales
·1 puerto PWM
·5 puertos Analogicos
·1 puerto I2C
Todo ello con conectores Grove, para que sea sencillo
conectar sus sensores y placas. Pero claro la programación va a ser muy
compleja pues es algo que he creado yo y no es estándar. Pues nada que ver, la
programación es simple, instalando la librería wiringPi, te permite
programarlo en C, en Python y en scratch no lo he probado, pero no veo porque
no.
Detalle visto con los conectores.
Los cables que veis en las fotos es que se me quedaron dos pistas sin hacer... Nada importante, son para programar el Pic...
Los puertos digitales, es sencillo, se cablean del puerto de
la Pi Zero y arreando, pero para crear los puertos de entrada analógico ha
empleado un Pic, concretamente el PIC16F1503,
conectado a la Pi Zero mediante I2C, acceder a las entradas analógicas es muy
sencillo con la misma librería.
En el vídeo veis, primero que soy un zopenco grabando. El programa
es muy simple los puertos digitales están configurado como output, al arrancar
el programa toma un muestra de la entrada analógica 2, y en función de la nueva
muestra en mayor o menor encienden los leds amarillos o verdes. El sistema
responde muy fino, en el pic se hace 5 lecturas y se pasa el valor medio.
Y bueno sin enrollarme mucho mas os dejo el código en c del
programa en cuestión.
hace tiempo que no publico nada nuevo así que retomare el
último proyecto en el que estuve involucrado, el “new roboecology”, pero para ello he de
explicar el anterior proyecto. Hace años diseñamos una instalación llamada
Roboecology, que pretendía ser un ecosistema de robots, para una instalación
itinerante organizada por el CaixaForum llamada tecnorevolución.
Muchas de las decisiones del diseño no fueron tomadas por mí,
me las encontré. Bueno en aquella época 8 años atrás tampoco tenía la misma
experiencia ni las mismas herramientas que las que tenemos actualmente. El
sistema estaría puesto en una cúpula de 1,20 m de diámetro, donde habría 3
zonas y en la que convivirían tres tipos de robots.
Tres clases de robots las Formicas, Scavengers
y una Araña,
que actuaban autónomamente en la instalación. Otro robot con cámara era controlado por el
usuario y permitía ver la instalación desde el nivel de los “insectos”.
El sistema tenía dos modos de funcionamiento, noche y día,
durante la noche los robots permanecían parados y en el monitor de la
instalación se pasaba el video de la demo. Cuando se pasaba a modo día, los
robots cobraban vida. Las formicas (5 unidades) más pequeñas que el resto de
robots se desplazaban por toda la arena “buscando” comida, los Scavenger (2
unidades) simulaban a unos escarabajos que trataban de buscar comida y evitar a
la araña, que era la depredadora de la arena. A su vez la araña (1 unidad) se
desplazara por la arena y si detecta a uno de los escarabajos tratara de
cazarlo.
Dos motores de vibrador de móvil.
Batería: 320mAh litio polímero.
Microcontrolador: MSP430F2254; 16kB de memoria
flash, 512 bytes de RAM.
Comunicación: Tres IR LED/fotodiodo
Sensores: IR para detectar la reflectividad
del suelo. LDR para detectar el rango de luz en el suelo.
La mesa estaba compuesto de un metacrilato retro iluminado
por leds, la mesa constaba de un ordenador y un arduino. El ordenador reproducía
un video, que estoy tratando de localizar, en diferentes idiomas (castellano, catalán,
gallego y euskera) elegido mediante un
selector del arduino. El video se reproducía cuando la instalación estaba
parada o en modo “Noche”, con a retro iluminación apagada.
Al ponerse en marcha, modo “Día”, se proyectaba la imagen,
que reproducía el robot cámara, para tener una visión semejante a los insectos.
Los usuarios podían mover la cámara controlando un joystick que tenía la mesa.
La cúpula que envolvía la instalación se movía mediante un
sistema hidráulico que ya venía instalado, simplemente se abría la cúpula para
mantenimiento de la instalación, cambiar baterías, substituir robots, etc.
Si os habéis fijado en las características de los robots y
sus sensores, la interacción entre ellos era limitada, las formicas eran demasiada
pequeñas para ser detectadas, y los sensores infrarrojos empleados por la araña
y los escarabajos, no siempre funcionaban, resultado una instalación demasiado caótica,
que en ocasiones funcionaba como el guion que habíamos supuesto.
“Las hormigas se mueven en su territorio buscando comida, si atraviesan
hacia el otro territorio (Sensor IR inferior) trataran de regresar al suyo. Los
Escarabajos buscaran comida y trataran de evitar a la araña, mediante las
antenas o el receptor de IR. La araña se moverá por su territorio y si detecta
a un escarabajo, mediante el receptor de IR, atacara o simulara que atacará.”
En ocasiones los escarabajos atacaban a la araña, y las
hormigas se sentían atraídas por la cámara, debido a que sus sensores IR, las confundían
con el cargador de las baterías. En otras las hormigas enloquecían y hacían cosas
raras, divertidas pero fuera del guion. Pero pensábamos que para explicar a
unos niños el funcionamiento de los robots, era bastante atractivo/divertido.
El programa de estas determinaba la dirección y velocidad
dependiendo de la luminosidad ambiente y la temperatura, una forma de realizar
un random muy efectivo. Pero no al gusto del cliente. Finalmente este caos fue sustituido
por una tediosa secuencia, donde el programa de las hormigas fue capado hasta
que hicieran solo lo que debían, los escarabajos igualmente repetían una
secuencia, añadiendo algunos comportamientos aleatorios, y la araña hacia
siempre la misma secuencia.
No he podido localizar el vídeo de la presentación, debió perecer con el disco duro, pero si que tengo algunos vídeos de cuando realizaba las pruebas en el laboratorio, la araña no estaba presente. La que habían comprado inicialmente para una instalación mas grande no cabía en la cúpula.
Pero con este vídeo podéis daros cuenta de lo entretenido que eran, sobretodo las formicas.
La instalación no estuvo exenta de problemas, sin contar los fallos del guion de los robots, los servos de la araña se rompían con frecuencia, las formicas perdían su programación al descargarse la batería, era debido a que se auto cargaban el programa al iniciar al tener poca batería el programa quedaba corrupto y nada funcionaba. En una instalación itinerante era un problema y la solución comentar una linea de código, pero hasta que di con el error. Finalmente otro problema fue la duración de la instalación, En principio pensada para un año, quizá dos, duro cinco años con unos robots en muchos casos juguetes, no pensados para durar tanto.
Esta mini estrada es para mostraros las nuevas miniaturas
que he hecho, o modificado para la llamada de Cthulhu. A decir verdad muchas de
ellas trato de imitar figuras que sacan comercialmente, evidentemente la
calidad que yo ofrezco no es la misma, y depende de cómo os funcione la
impresora 3D. Pero os da opciones a tener miniaturas curiosas.